
Comfyui-Qwen-Image-2.1-MultiAngle-T8
Interactive multi-person camera studio and multi-purpose reference library for Qwen Image 2.1, with 3D, POSE, depth and Canny guides.
Nodes (8)
What the Multi-Person Encoder Actually Does
A LoRA loader that's fine when the LoRA isn't installed
What AnyAnglePoseReadT8 Is Actually For
Two Options and No Outputs, and It Still Matters
The mystery node in your graph that's turning your photo into gaussians
AnyAngleReferenceReadT8 Has No Outputs, and That's the Entire Point
Pick the camera angle before you spend a sampler run
How a String Gets Out of Your Graph and Into the Studio
原模型:lilylilith / QI_2.1_AnyAngle · 基础工作流 · 进阶工作流 · English README
多图创作 · 1.6.0
**1.7.0 共享姿势库:**支持 VNCCS / AnyAngle 姿势、目录 / 多文件 / ZIP 导入、分类搜索、收藏、重命名、删除恢复和离线包导出。同一 ComfyUI 服务的 Chrome 与内嵌浏览器共享已保存的库;应用动作保留人物身份、体型与机位。可选择身体分区、保留手势、贴地、双人编排和“姿势 × 机位”组合批量,无需新增模型。使用说明。
**1.6.6 固定角度与预设:**批量机位默认 45, -45, 90, -90,按列表顺序出图,支持负数、小数和自定义角度。角度列表可命名保存、更新、删除及 JSON 导入导出,上次设置自动记住;保持当前人物姿势、俯仰、焦距和构图。包含局域网 HTTP 下 crypto.randomUUID() 不可用时的兼容修复,无需新增模型。使用说明。
**1.6.5 AnyAngle 多用途参考:**修复 AnyAngle 模式忽略额外素材与用途提示词的问题。默认保留「原图 1 / 粗图 2」和作者触发词,启用的人脸、服装、场景、配饰及风格素材从第 3 图开始发送。原图独立保留输入尺寸,编码器「其他参考图预算」只调整额外素材,默认 512;设为 0 会保留所有额外素材的原尺寸,显存占用可能明显增加。自定义全文保持原文。20 轮检查:界面 · 后端。
**人脸怎么参考:**使用构图引导 + 多图参考工作流,添加照片 → 用途选「身份 / 脸型」→ 目标选人物 → 查看发送清单 → 应用并运行。同一张图可另加服装、配饰等用途。高斯重建是整体模型,人物目标通过名字和描述区分,不会自动变成独立骨架或区域遮罩;详细写明“左侧女性”等位置关系。身份与用途控制仍可能偏离。
沿用 1.6.4 的作者图序修复;反向图序即使同步对调提示词编号,机位跟随也可能变弱。原始对照实测。
**1.6.3 修复:**重建按实际任务所用原图记录来源,修复 RGBA 原图转为 RGB 后误报“参考图与重建主体不一致”;重建后可自由调整机位和构图。素材卡片直接显示「替换图片」「删除素材」,替换保留用途、目标、名称和排序,支持撤销。连线素材可在上游换图,或先展开选择「使用已保存版本」再替换。
Studio prompt 接回编码器「补充模式」时,相同提示词只保留一次。「身份 / 脸型」用途只参考脸和发型;要复制服装、配饰或画风,请为同图分别添加对应用途,并绑定到人物。多视图建议先裁切所需人物。修复与实测记录。
**1.6.2 UI 修复:**骨架设置改为上下排列,窄窗口保持相机控件顺序;修复撤销后素材编辑失效、自定义首图预算空白、导出 / 批量按钮状态及来源连线冲突。原图骨架模式隐藏仅用于三维骨架的设置,避免显示与实际输出不一致。20 轮检查记录。
包含 1.6.1 的新版 ComfyUI 前端初始化修复:解决 Studio 停在“准备中”且无法操作。更新后关闭旧工作台并刷新页面,再重新打开。
参考图可以是身份、服装、配饰 / 产品、场景、风格、布局,也可以自由参考。左侧分为「参考素材」和「场景对象」:一张素材可有多个用途、用于多个人物或道具;相同图片只编码一次。右侧发送清单显示实际图号和未发送原因,切换粗图、POSE、Depth、Canny 时保留素材。
| 工作流 | 用途 | |---|---| | 构图引导 + 多图参考 | 摆放人物 / 道具,叠加任意用途的素材 | | 仅参考创作 | 无需人偶或 GLB;不发送灰色占位图;首张参考决定画幅 | | Viggle Turbo · 6 步 | 使用作者专用节点的加速路线,默认 Qwen 底模 |
提示词可独立编辑。 默认工作流显式连接 Studio.prompt → 多图编码.prompt,设置 input-full。断开此线后手写,或替换为文本 / 拼接节点;negative_prompt 单独填写。studio-plus-input 用于在 Studio 自动提示词后追加描述,请勿同时接入完整 Studio 文本。全文模式保留输入原文,包括空串,不隐式追加素材用途。
reference_image 是重建 / 提取的场景来源图:Qwen 多图创作需加入素材库才发送,AnyAngle 构图引导自动把它作为双图原图;actor_reference_N 是通用参考输入,不限人物。structure_image 接已处理的骨架 / 深度 / 轮廓图,pose_keypoints 接原生姿势关键点。每个 IMAGE 批次默认取首张,可显式选择或拆分;支持真实裁切、参考组合模板、仅参考和纯文本创作。
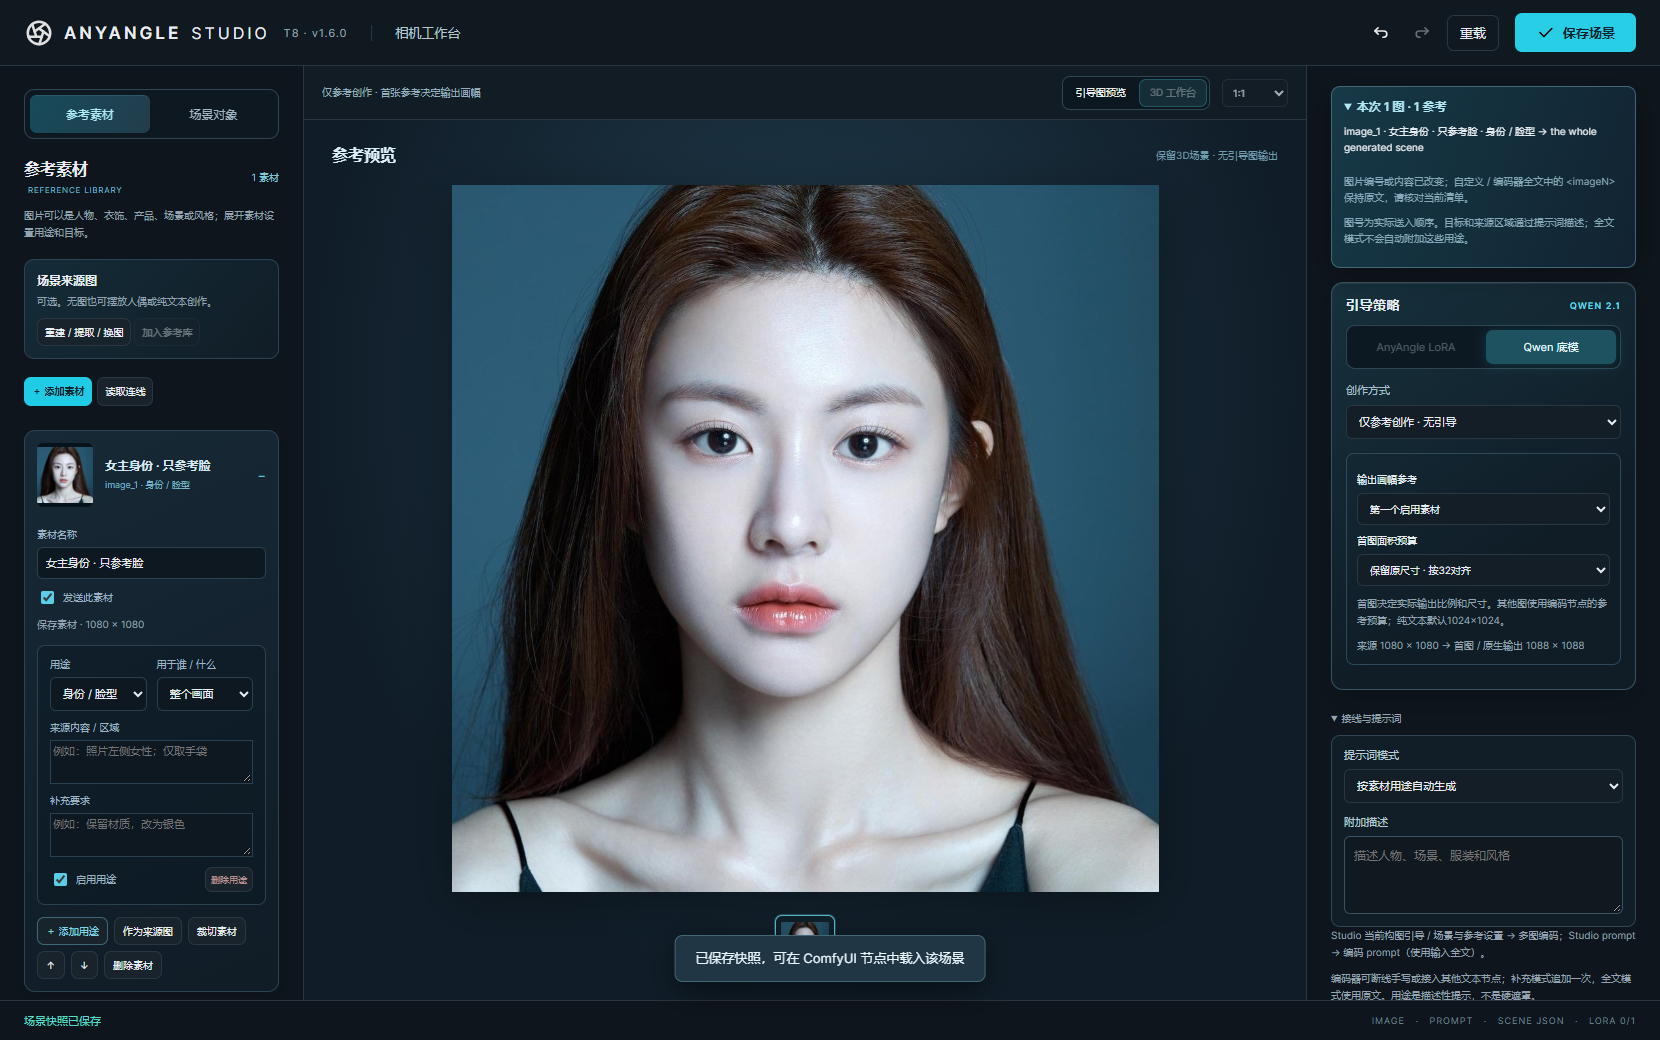
| 原生 Qwen · 20 步 | Viggle Turbo · 6 步 | |:---:|:---:| | <img src="docs/images/references-native-v160.png" width="340" alt="三张参考的原生 Qwen 实际生成结果"> | <img src="docs/images/references-turbo-v160.png" width="340" alt="相同参考与 seed 的 Turbo 实际生成结果"> |
上面两图均由本机 ComfyUI 实际生成,使用相同三张素材与 seed 42。用途和目标是提示词描述,不是硬遮罩或独立参考权重;衣饰细节、身份近似及复杂布局仍可能偏离。操作与模型来源 · 执行与效果验收。
Turbo 需额外安装作者的 Viggle 专用节点与模型,使用 ViggleTurboLora、ViggleTurboSigmas、Euler、BasicGuider。此路线不使用负向 CFG,编码器的 negative 输出未接入采样;不要用普通 LoRA 加载器或 KSampler 的 6 步替代。普通多图功能无需新增推理权重。
旧场景 v1 / v2 按原规则打开,点击「升级为多用途参考」才启用新素材库。新版便携 ZIP 包含停用素材,要求插件 1.6.0 或更新版本。仅参考首图独立处理尺寸,其余素材采用编码器参考预算,实际输出尺寸显示在 latent 端口。
20组教学实测 · 16:9
每组都结合多用途参考与双人或三人,覆盖人偶、POSE、Depth、Canny、真实高斯和仅参考创作。全部由本地 ComfyUI Turbo 6步生成,展示原图、实际引导、最终成图及素材用途。
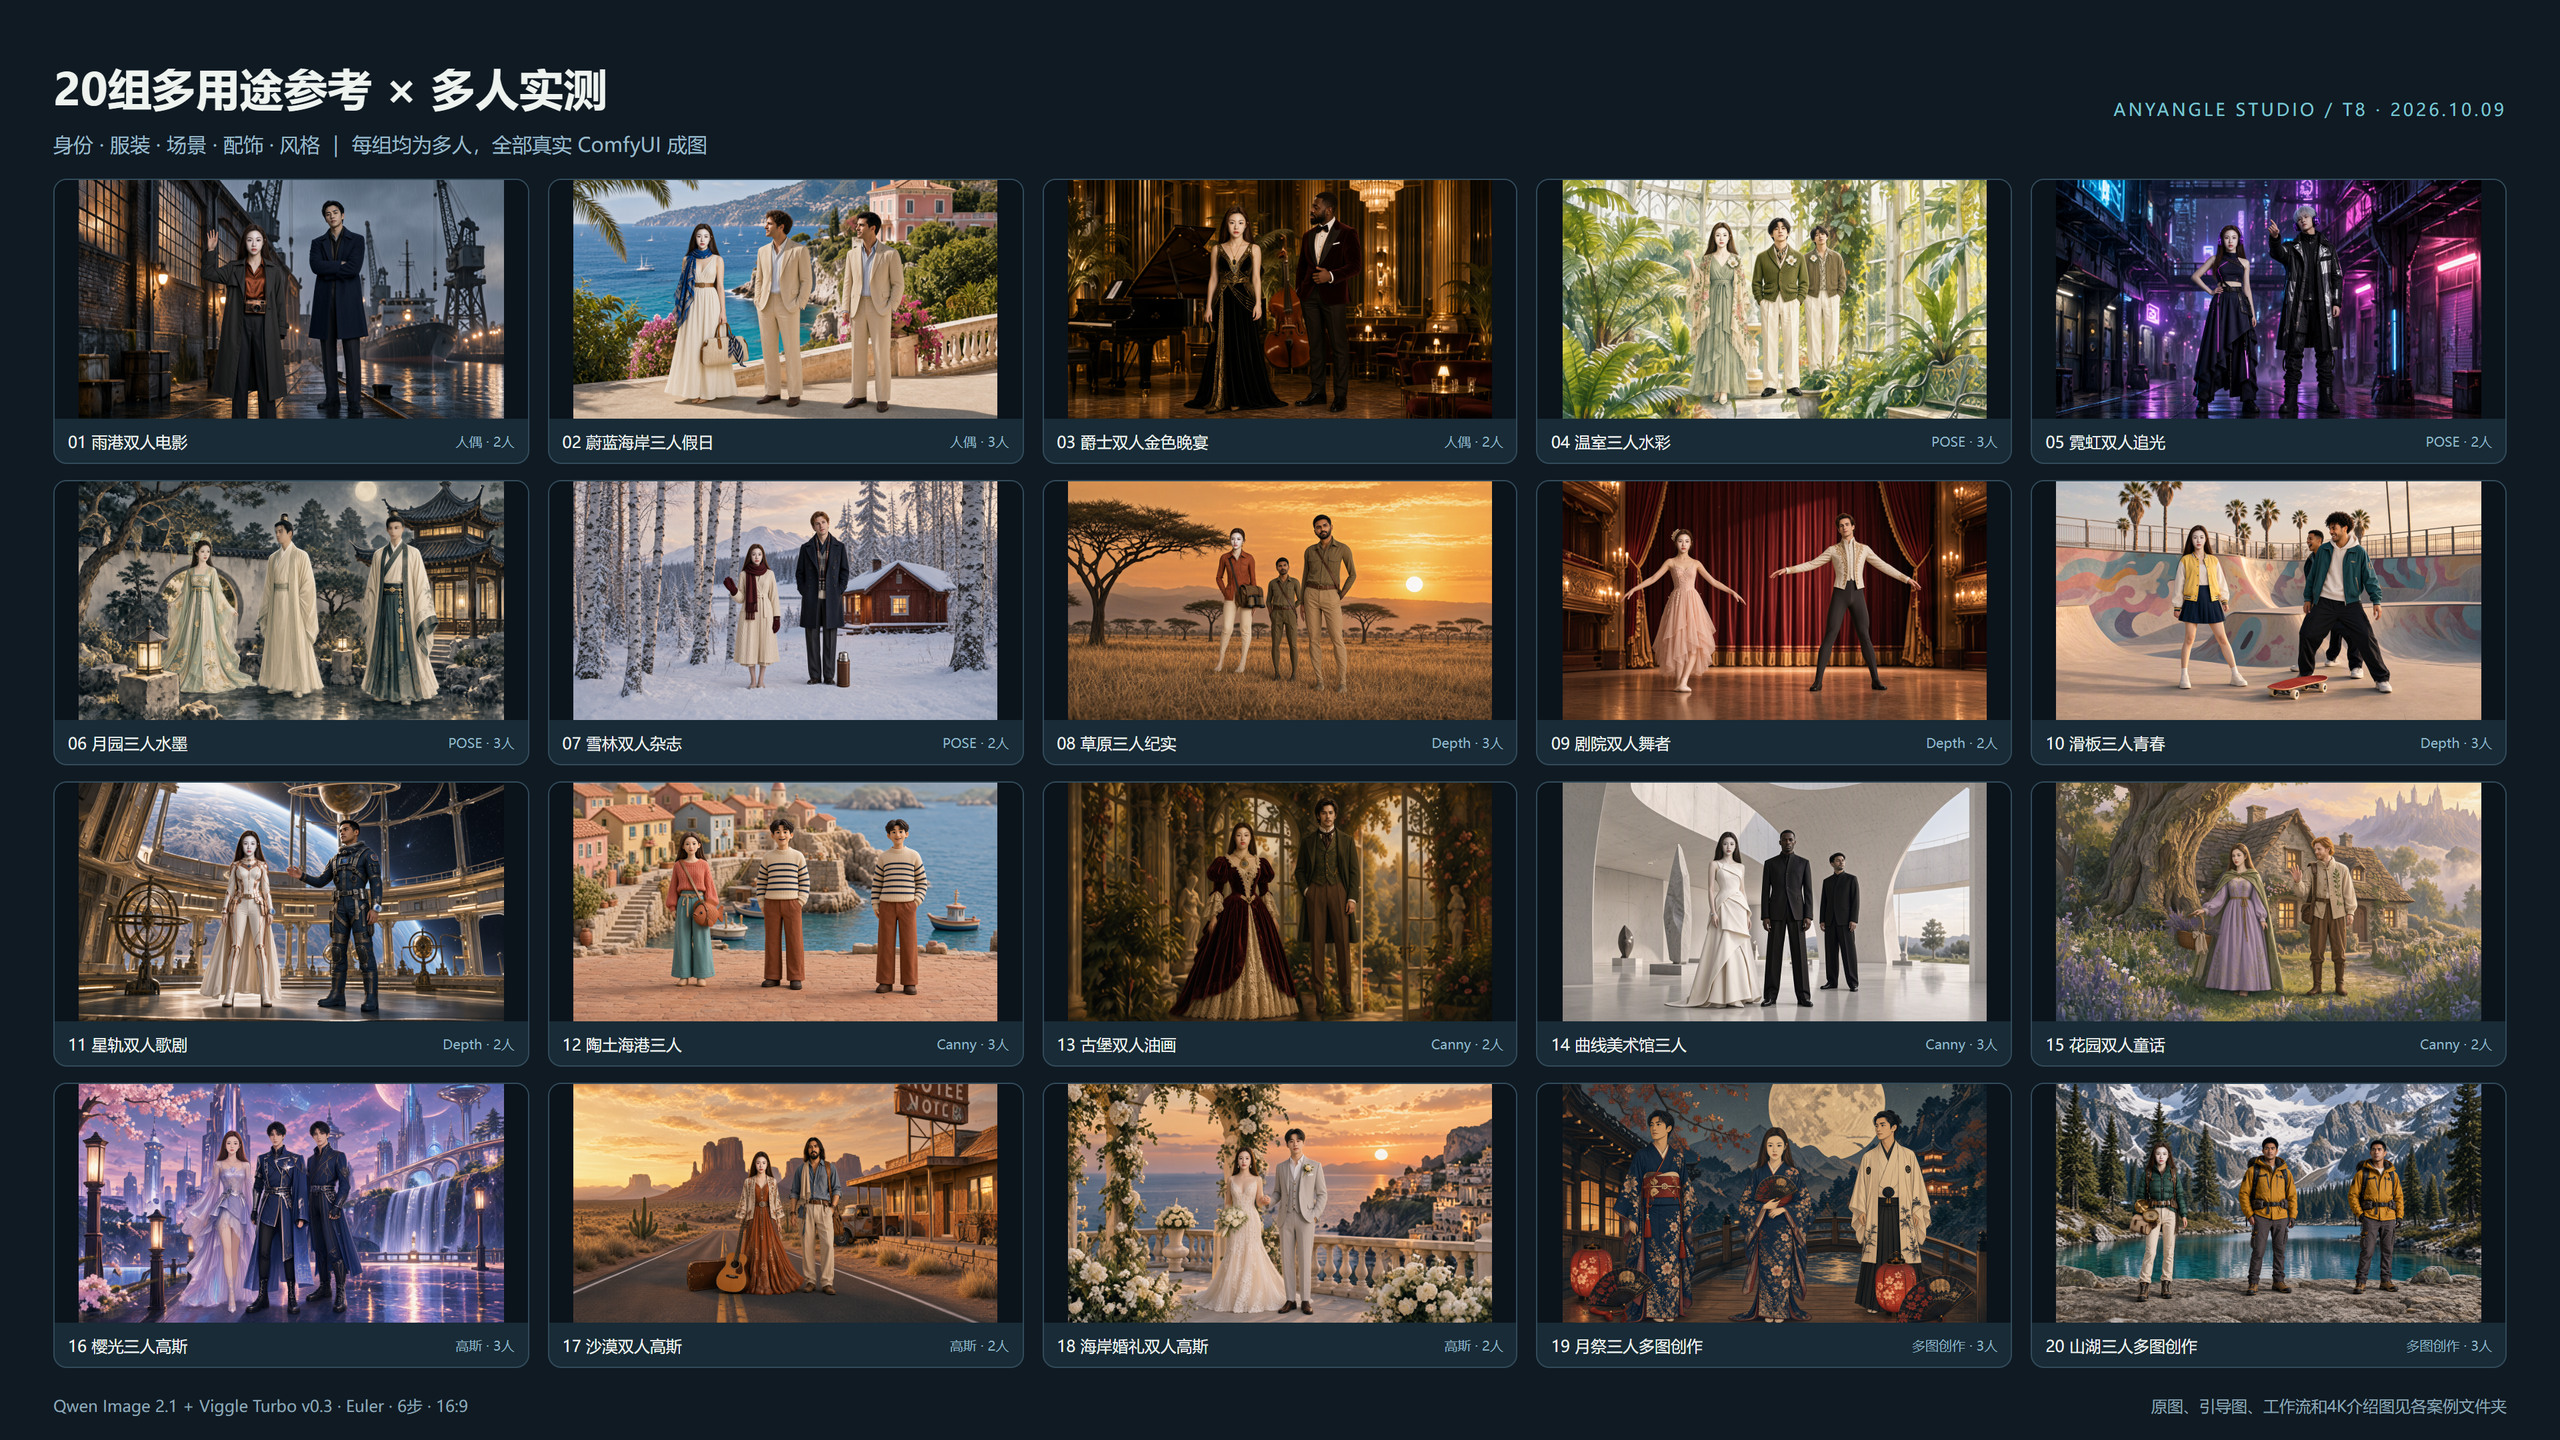
查看20组介绍图与实测说明 · 图号、提示词与执行记录 / Records。
多人工作台
多人工作流 · 含人物参考的三人场景 ZIP · 实测结果与限制
下列中图是本节点实际输出,右图由原生 Qwen Image 2.1 工作流实际生成。参考人物均为原创 AI 虚构人物,示例使用 seed 42、20 步、CFG 3、euler/simple、AnyAngle 强度 0。
| 身份参考 | 三维机位 POSE · image_1 | Qwen 最终图 |
|:---:|:---:|:---:|
| <img src="docs/images/multi-identity-reference.png" width="220" alt="共享的双人身份参考"> | <img src="docs/images/multi-two-pose-guide.png" width="220" alt="实际双人机位骨架"> | <img src="docs/images/multi-two-pose-final.png" width="220" alt="实际双人姿势生成结果"> |
| <img src="docs/images/multi-identity-reference.png" width="110" alt="共享双人参考"><img src="docs/images/demo-reference.png" width="110" alt="第三位人物身份参考"> | <img src="docs/images/multi-three-pose-guide.png" width="220" alt="实际三人机位骨架"> | <img src="docs/images/multi-three-pose-final.png" width="220" alt="实际三人姿势生成结果"> |
| 身份参考 | 三维机位 Canny · image_1 | Qwen 最终图 · 构图有偏差 |
|:---:|:---:|:---:|
| <img src="docs/images/multi-identity-reference.png" width="110" alt="共享双人参考"><img src="docs/images/demo-reference.png" width="110" alt="第三位人物参考"> | <img src="docs/images/multi-three-canny-fixed-guide.png" width="220" alt="实际三人 Canny 轮廓"> | <img src="docs/images/multi-three-canny-fixed-final.png" width="220" alt="实际 Canny 生成结果,后方人物位置和动作未完全遵循"> |
Canny 示例保留三个人、衣装顺序和蓝衣人物举臂,但没有准确保留后方人物的动作与遮挡。右图保留实际结果,未修饰这些偏差。
双人共用一张合影,三人案例再增加一张独立照片。衣装、左右对应和举臂在上述两组 POSE 示例中生效;脸部、发型与人物比例仍可能漂移,不是精确身份锁定或逐像素姿势控制。下载 ZIP,在左侧「全场模板与便携场景 → 导入场景 ZIP」恢复人物、参考与机位,应用后运行多人工作流。
同一场景还可输出以下结构图;这些图片本身不是最终生成结果。
| 全场粗图 · 可选角色色 | 标准 POSE | 同机位三维深度 | |:---:|:---:|:---:| | <img src="docs/images/multi-coarse.png" width="250" alt="双人三维粗图"> | <img src="docs/images/multi-pose.png" width="250" alt="双人标准骨架"> | <img src="docs/images/multi-depth.png" width="250" alt="双人共用深度范围"> |
- 同场独立人物:添加、复制、任意删除、排序、显示与锁定;点选人物编辑,Ctrl 点击多选。每人独立体型、动作、位置、尺度、朝向与身份绑定,切人保持镜头。复制默认清空身份照片。
- 合影 → 多人姿势:DWPose 提取所有候选并去重,在选人窗口确认后复制到当前人或新建多人。支持多人 Fisher 骨架 PNG、标准 OpenPose JSON 和原生
POSE_KEYPOINT连线。复制动作与匹配原图站位分开;半身、遮挡和低置信度会提示,PNG 近似补全点不参与动作复制。保存、导入和深度翻转只作用当前人物。 - 全场统一输出:粗图、标准 POSE、三维机位 Canny 与三维场景深度共用拍摄相机。三维 Depth 支持近白/远白;POSE 可输出真实手指、已知眼鼻点,或过滤被人物与可见道具挡住的关节。原图 DA3 深度仍是静态机位。
- 身份与提示词同步:使用 Qwen 底模和「分别绑定人物身份」,为每人上传照片、选择
actor_reference_1…连线或填写文字。合影可共享同一照片;选人区域与描述一同写入提示词,修改描述仍保留所选区域。多人编码节点从已保存清单加载照片,调用原生 Qwen 编码器,自动同步图片顺序与提示词。 - 编排与复用:按种子随机当前、选中或全部未锁定人物;全场模板保存人物动作、站位、道具与相机,排序后仍保留角色身份。支持落地、合影/对话/握手编排及带资源的场景 ZIP。握手为一次 IK 近似对齐,可再次对齐或手动微调,不提供持续约束或碰撞仿真。批量机位冻结全场人物与照片。
- 机位独立保存:收藏与批量机位包含拍摄中心;应用其他场景模板后,也可恢复原构图,人物动作保持当前状态。
**1.5.7 修复:**Canny 零阈值不再将纯色区域误判为白色边缘;单击 IK 手部或骨骼旋转环但没有拖动时,保留此前的重做记录。本轮 20 项联合实测 · 1.5.6 检查记录。
支持像素坐标及原版预处理器的 [0,1] 归一化 OpenPose JSON,身体、手和脸分别识别转换。文件未带画布尺寸时,优先使用左侧原图尺寸,否则使用当前输出尺寸,导入后会提示核对。请让画布与坐标对应;[-1,1] 坐标需先转换为像素。官方输出格式。
**使用:**导入多人工作流 → 在 Studio 添加人物 → 分别绑定照片或写外观 → 选择粗图/POSE/三维 Depth/Canny → 调整人物与镜头 → 应用到节点 → 运行。guide_image_2 和 scene_json 接「AnyAngle 多人编码」,人物照片不用再手工接编码器。仅引导图模式会忽略身份照片;自定义模式保留原文。Alt+左右键切人,Delete 删除当前人,文本输入时不触发这些快捷键。
从原图提取或导入的 POSE / Depth / Canny 使用该图片的构图,不套用工作台里保留的三维人物数量。默认使用共享原图;没有共享原图时使用单张结构图与附加描述。切回三维引导后恢复人物绑定。自定义模式可使用人物照片清单,左侧原图需先绑定人物;图片编号由用户维护。
多人摆姿推荐关闭 AnyAngle LoRA;原来的双图换机位工作流继续保留。Qwen 官方参考预算为 10 张(含引导图),并非保证 9 人身份与人数都准确。原生编码器的图像入口数量不代表官方质量保证;每个 IMAGE 入口取 batch 首张。推荐引导图先入,首张参考决定生成画幅;实际编码尺寸显示在多人编码节点的 latent 输出旁。人物照片默认按 512 像素面积预算缩放,可设 0 保留原尺寸。
多人功能复用内置人偶与现有 DWPose,不新增权重;三维场景深度无需 DA3。原 GLB / TripoSplat 仍为单资产路线;GLB 道具可以加入多人偶场景,重建资产不能直接当作可编辑骨架。参考了 Gaoshang Pose 的多人组织方式,未打包其图库。
**实测边界:**32 张多人主矩阵全部执行成功,但综合人数、关键动作和遮挡,仅 7 张基本符合、2 张部分符合;九人场景会增加人物或丢失动作。结构图作为底模图像参考使用,推荐先用少人数、清晰站位和 POSE 验证;复杂遮挡与多人身份需要逐张检查。完整矩阵、照片案例及性能测量。
**三维 Canny:**人偶和 GLB 使用同机位的高对比灰模提取几何轮廓,避免角色色与灰背景对比不足导致全黑;不包含纹理细节。TripoSplat 保留其颜色渲染,原图 Canny 使用原图像素。未检测到边缘时提示降低阈值或调整画幅,仍允许输出用户需要的空白图。
效果与定位
| 原创参考图 · image_1 | 新机位粗图 · image_2 | AnyAngle 最终生成图 |
|:---:|:---:|:---:|
| <img src="docs/images/demo-reference.png" width="220" alt="用于演示的原创虚构人物参考图"> | <img src="docs/images/demo-guide.png" width="220" alt="节点实际导出的新机位粗图"> | <img src="docs/images/demo-final-qwen.png" width="220" alt="Qwen Image 2.1 AnyAngle 使用原图与粗图生成的最终图"> |
中图由本节点实际导出,用作 AnyAngle 的机位条件;右图是示例工作流使用原图、中图及 AnyAngle LoRA 实际生成的结果(seed 42、20 步、CFG 3)。示例人物为原创生成的虚构角色。单图重建会推测未见过的侧面与背面,不能保证与原图完全一致。
- 参考图直接连线:左侧
reference_image接收 ComfyUI IMAGE,也支持在工作台上传。 - 原图对应主体:本地 TripoSplat 重建后,拖动相机探索视角;调整机位时保持重建姿势。
- 真正可交互:环绕、中键或 Shift+左键平移、滚轮缩放、精确角度、构图、机位收藏、撤销与重做。
- 三种场景来源:原图重建、带材质 GLB、内置 MakeHuman 手动人偶。人偶资源随仓库安装,无需 Fisher 插件。
- 统一的引导策略:右侧选择粗图、POSE、Depth 或 Canny。DWPose 与 DA3 直接提取原图,Canny 可选原图或三维机位;也支持导入与连线。关闭 AnyAngle 后,底模使用所选结构图与对应提示词。
- 可复用输出:
guide_image_2、prompt、scene_json、anyangle_lora_strength;应用后可直接运行已保存的工作流。
原图重建的 TripoSplat 主体没有可编辑骨架,所以该模式只能调整相机;需要手动摆姿时请选择独立的人偶模式。
三维相机工作台
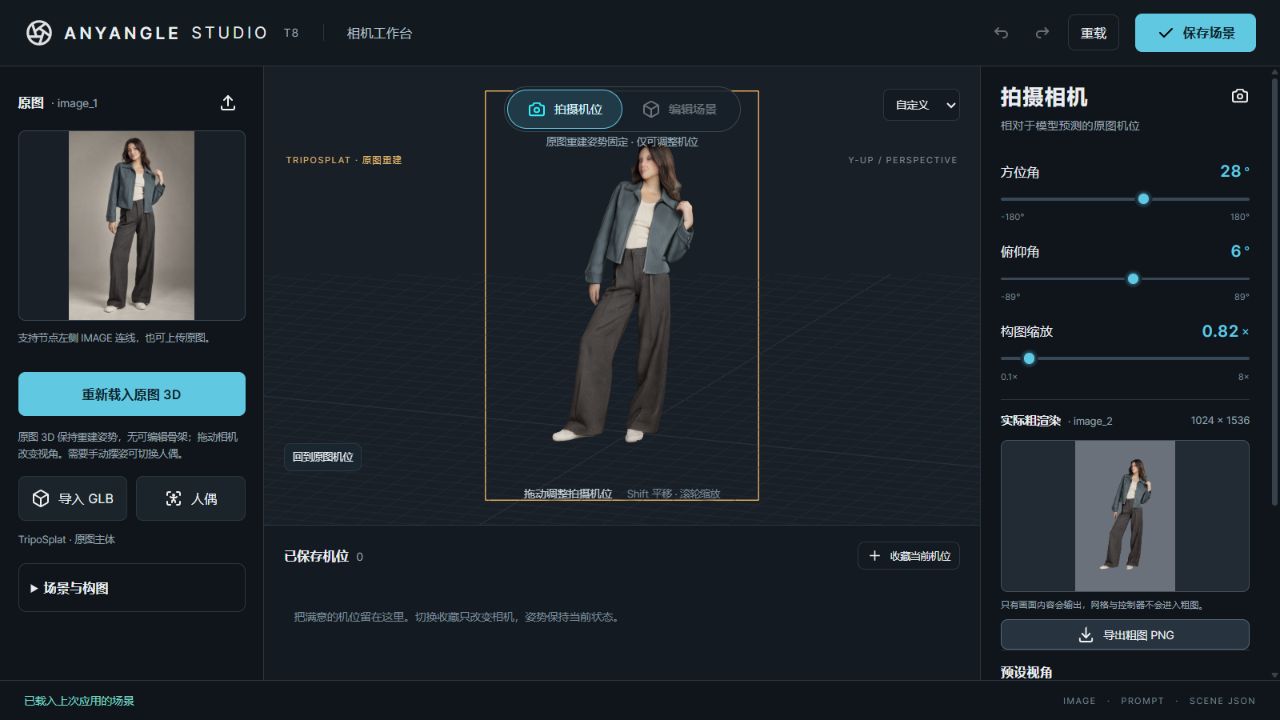
拍摄模式拖动环绕,中键或 Shift+左键沿画面方向平移,滚轮缩放。编辑和人物站位模式右键环绕、中键平移,拍摄机位保持不变;Escape 取消当前拖动并保留历史。重建完成后保持三维交互;点击“预览当前机位粗图”查看无网格的输出。截图展示三维场景模式,四种引导方式统一在右侧选择。
**保留背景参与重建(1.2.0,实验):**在左侧原图下方勾选,再点击「保留背景重建 3D」。整张图像进入 TripoSplat,不执行 BiRefNet 去背景;取消勾选后恢复主体模式。两种结果分别缓存,选项随场景保存,切换后需重新重建。可继续旋转相机、导出粗图或批量机位;Qwen 底模的粗图提示词会改为重建前景与背景,AnyAngle 保留官方提示词。
此模式不需要 BiRefNet,也不需要新增模型。TripoSplat 主要面向物体生成,保留背景不等于精确恢复整个房间或 360° 环境:墙面、地板和遮挡区域仍由模型推测,大角度可能变形或缺失。官方预处理 默认会分割主体;此选项是本节点提供的实验模式。
| 输入原图 | 保留背景后的真实三维结果 | |:---:|:---:| | <img src="docs/images/demo-reference.png" width="240" alt="原创虚构人物与影棚背景"> | <img src="docs/images/demo-scene-background.png" width="240" alt="TripoSplat 保留背景,人物、墙面和地板参与三维重建"> |
实测使用同一张原创示例图,TripoSplat 重建 262,144 个高斯点,再由 ComfyUI 原生 Render Splat 从新视角渲染;背景是三维结果的一部分。
手动人偶工作台
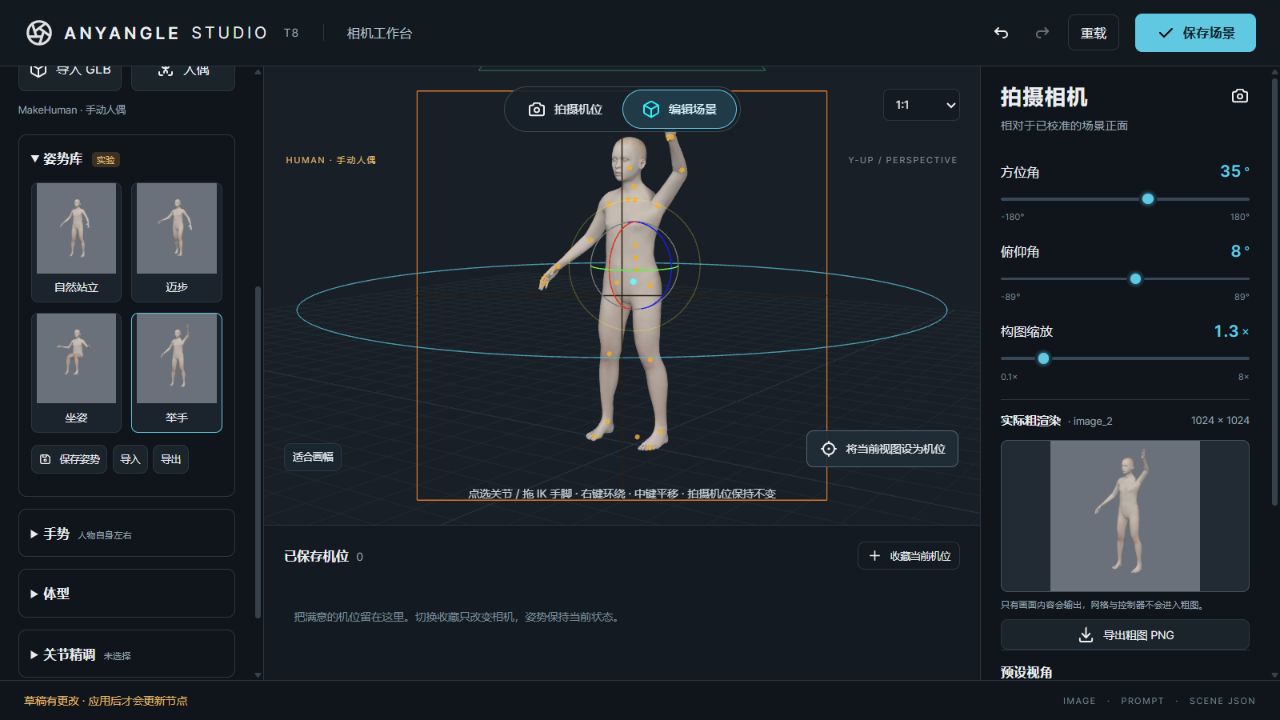
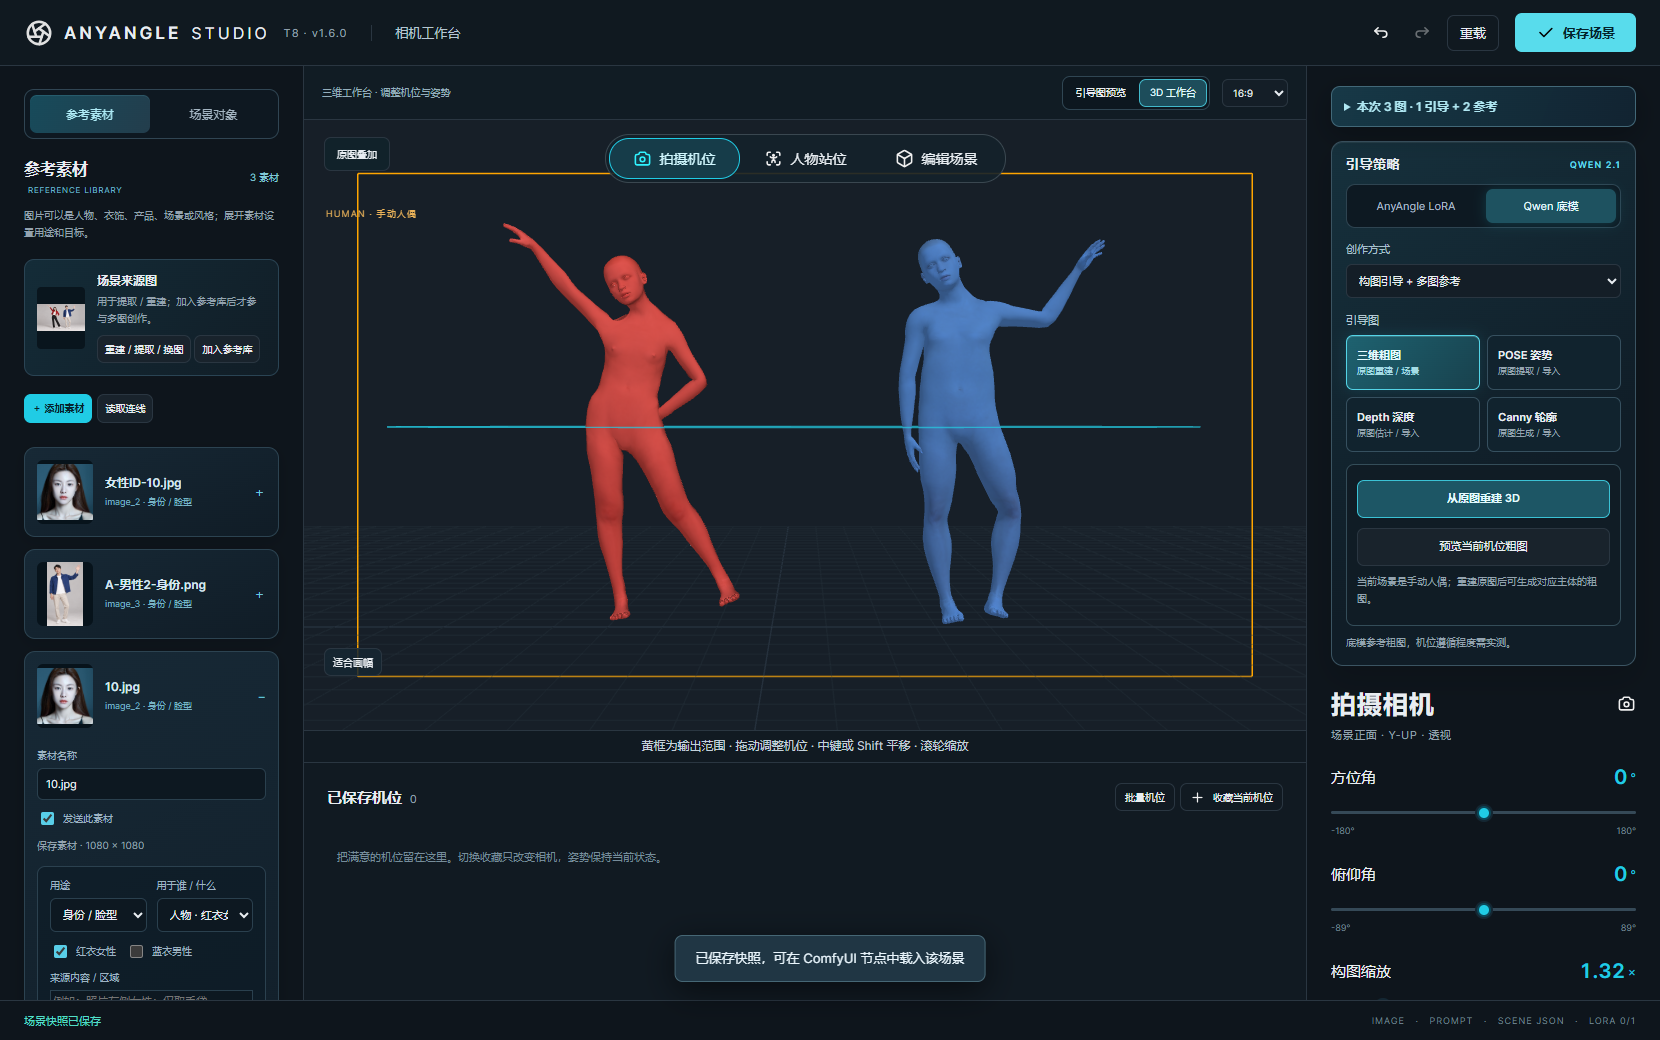
内置人偶支持姿势预设、手势、体型和关节编辑。POSE → 从原图提取姿势默认直接输出照片骨架;可再点击“用三维人偶调整姿势”,或在左侧直接点击“从原图复制姿势到人偶”。截图为独立预览页面;从节点打开时,右上角为“应用到节点”。
修改动作请选择 Qwen 底模 + POSE 姿势,并连接 LoRA 强度输出。选择预设或编辑关节后,输出会使用当前人偶骨架;切换引导、保存重开也会保留选择。“使用原图骨架”可恢复照片的可见姿势。半身照片的 DWPose 结果只包含可见关节,不会自动补出画外身体;AnyAngle LoRA 主要用于改变机位。
镜头透视与姿势复制 · 1.4.0
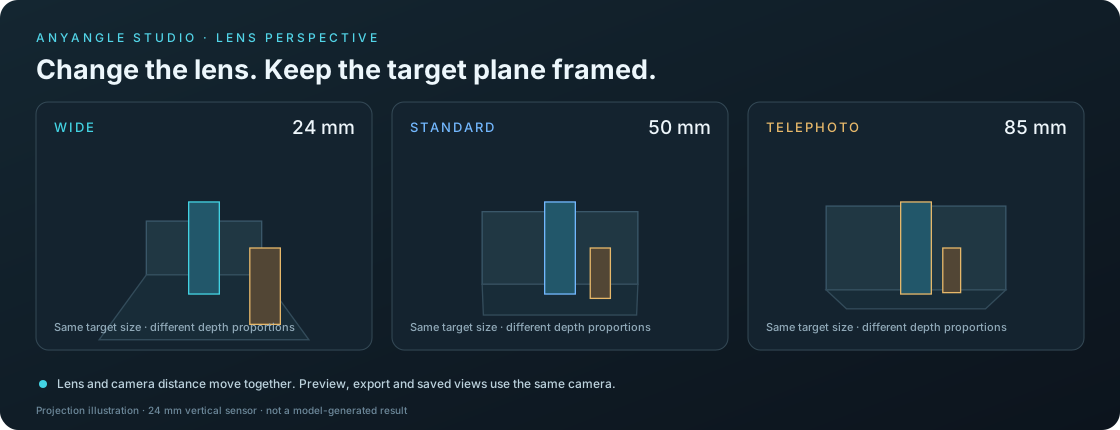
- 镜头透视:右侧选择「自定义焦距」,调节 12–200 mm,或使用 24 / 50 / 85 mm 预设。相机距离随焦距联动,保持目标平面大小;前后景的比例会变化。支持人偶、GLB 和 TripoSplat,预览、导出、收藏及批量机位使用同一镜头。默认「原始镜头」保持旧工作流。
- 照片 → 人偶:左侧「从原图复制姿势到人偶」一次完成 DWPose 提取与复制,自动使用 Qwen 底模 + POSE。默认「保守平面」按可见肢体方向和人偶骨长求解;半身照片保留画外肢体的当前姿势。全身照片可改用「推测立体」,再检查肢体前后翻转。二维照片不提供准确深度,复杂遮挡仍需调整;追求原构图时使用原图骨架输出。
- 随机姿势:人偶姿势库选择混合、站姿、动作或坐姿,点击「随机姿势」。按种子可重现结果,支持撤销、手动编辑和保存;随机动作不保证无穿模或完全自然。
- 资源恢复:人偶或贴图加载超时会停止等待;错误窗口提供「重试加载」和「修复人偶资源」。修复只在点击后校验并补齐内置人偶及贴图,不会下载 LoRA 或推理权重;也可在节点目录运行
python install_assets.py。
焦距按 24 mm 垂直画幅计算,目标平面之外的主体大小可能随透视变化。本次无需新增模型;首次使用照片复制仍需已有的 DWPose 权重。
底模与结构图
在右侧“引导策略”选择 Qwen 底模,节点将 anyangle_lora_strength 输出为 0;切回 AnyAngle LoRA 时输出 1。新版基础和进阶工作流使用随节点提供的“AnyAngle 可选 LoRA”加载器,已把该输出接到 strength_model:强度为 0 时直接透传底模,无需安装 AnyAngle 权重。旧工作流需替换加载器并补上强度连线,或移除 LoRA 加载器;仅切换工作台按钮不会改写旧工作流中固定的强度。
| 底模引导图 | 来源及行为 |
|---|---|
| 三维粗渲染 | 点击“从原图重建 3D”运行 TripoSplat,再预览当前机位的无网格粗图;已有 GLB 或人偶可直接渲染。 |
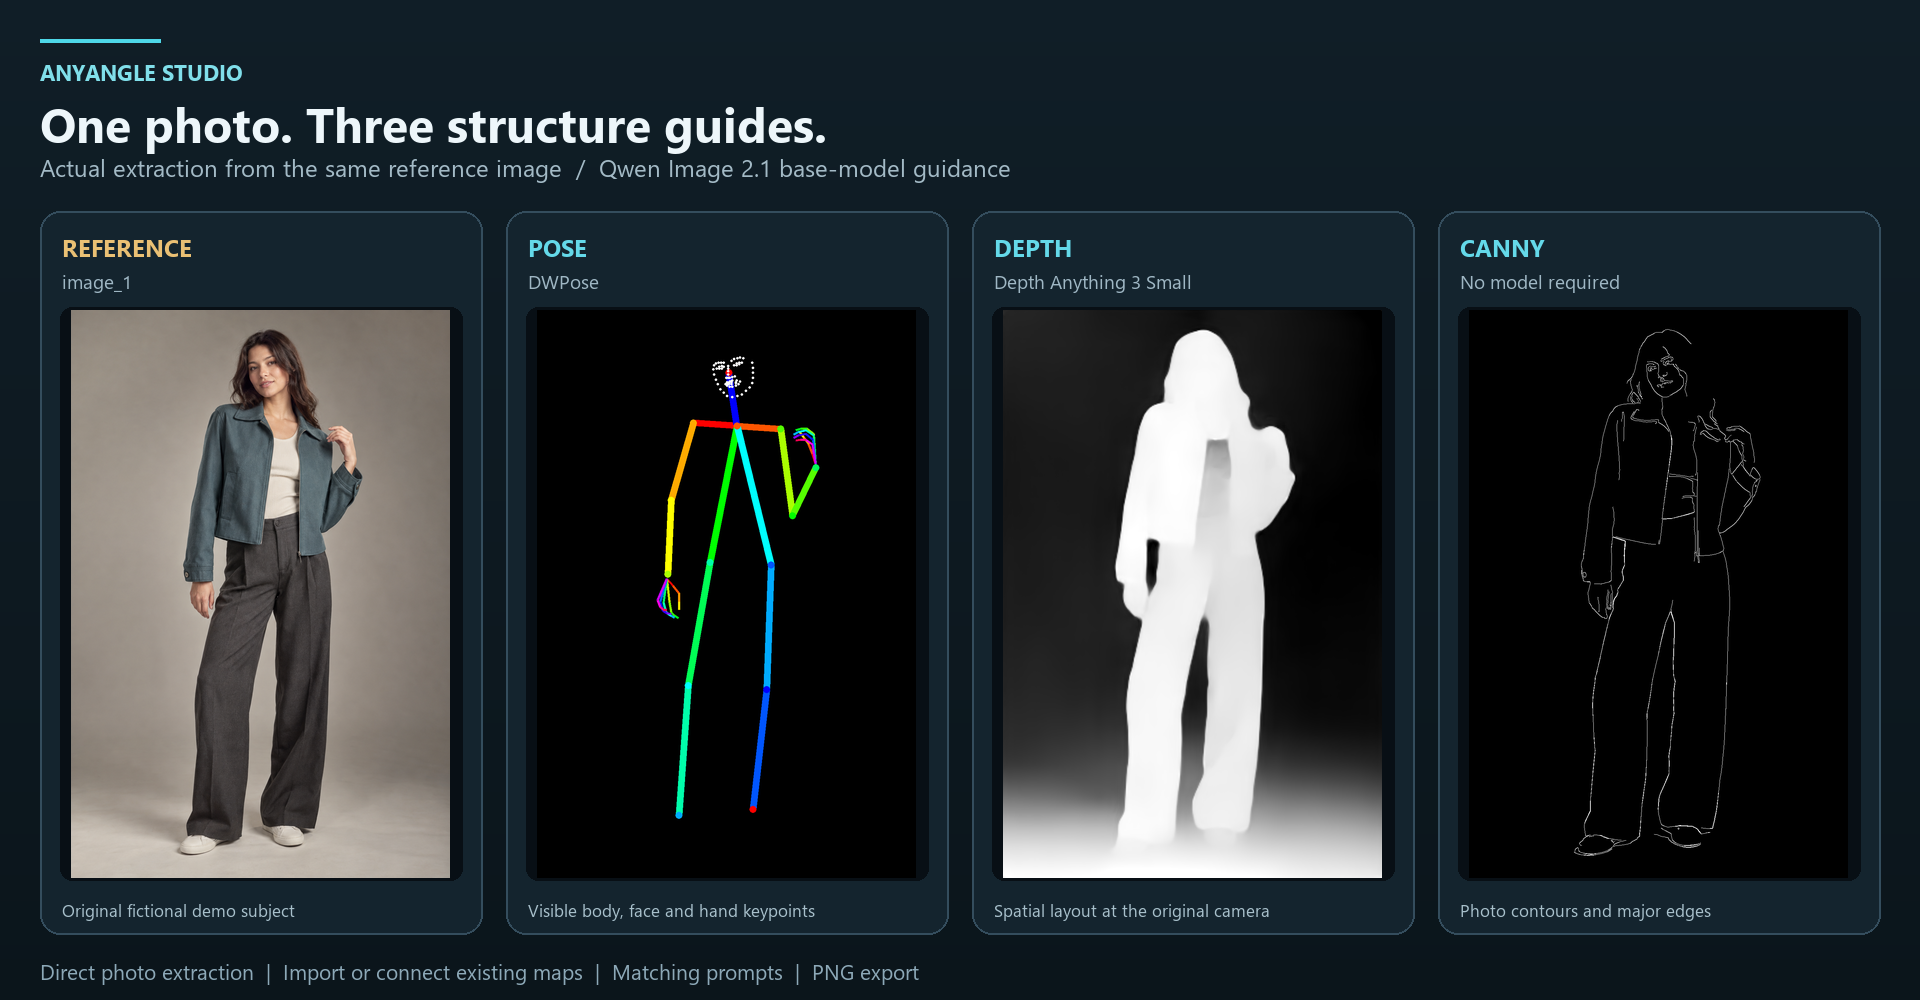
| POSE 姿势 | DWPose 直接输出原图可见身体、手部和面部骨架,保留原构图;也可导入 Fisher 兼容骨架图。可见关节可复制到三维人偶编辑,输出调整后的机位骨架。 |
| Depth Anything 深度 | 点击“从原图估计深度”运行内置 Depth Anything 3 Small;也可将其他深度节点接到 structure_image,或上传深度 PNG。原图深度属于原机位,不会随相机旋转自动生成新视角深度。 |
| Canny 轮廓 | 默认从原图提取边缘;也可明确选择“从三维机位生成 Canny”,或接入、导入现成轮廓图。 |
原图提取用法:连接 reference_image → 选择 Qwen 底模 → 选择 POSE / Depth / Canny → 点击该模式的原图提取按钮 → 检查中央引导图 → 应用到节点。导出 PNG、输出尺寸和对应提示词均使用当前选中的引导图。
查看原始示例输出:POSE · Depth · Canny。这些是结构条件图,底模的最终生成效果还取决于提示词和采样设置。


重建完成后默认进入可旋转的“3D 工作台”。点击“预览当前机位粗图”查看实际 image_2 输出,也可切回工作台继续调整。原图骨架和深度图直接显示在中央“引导图预览”,保留原机位;半身照片不会自动变成人偶的完整姿势。
reference_image 仍接原图并另接编码器 image_1;guide_image_2 接编码器 image_2。各引导方式会自动生成相应编辑提示词。DWPose 提取的是二维关节位置,遮挡处和肢体前后深度仍需在工作台检查。底模把结构图作为图像参考理解,没有独立的 ControlNet 控制端口;姿势、深度和轮廓的遵循程度取决于底模与提示词,不能保证像专用控制模型一样严格。导入图会按输出尺寸等比留黑边,不会被拉伸。
提示词与单图工作流 · 1.3.0
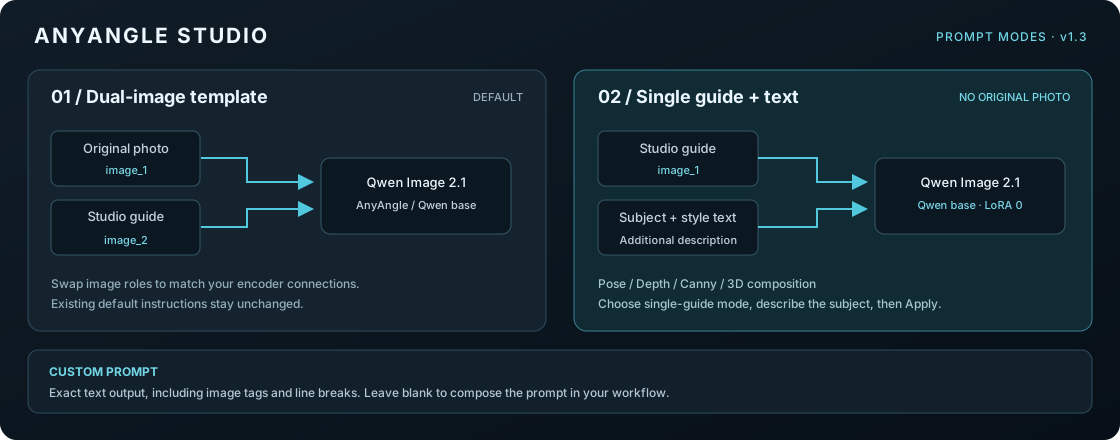
右侧「接线与提示词」提供三种模式,设置与提示词会随场景保存:
| 模式 | 接线与用途 |
|---|---|
| 双图模板(默认) | 保留现有 AnyAngle / 底模模板;可选「原图 1 / 引导图 2」或反向顺序,提示词图片编号同步变化。按所选顺序连接编码器。 |
| 仅引导图 | 自动使用 Qwen 底模、LoRA 强度 0;引导图接 image_1,无需原图。在附加描述中写人物、场景与风格。支持三维粗图、POSE、Depth 和 Canny。 |
| 自定义 | 原文输出,保留图片标签、空格与换行;可留空,在工作流中另行拼接。 |
单引导图工作流已接好引导图与 LoRA 强度,使用前在工作台选择「仅引导图」、准备人偶 / GLB / 结构图并应用到节点。输出端口 guide_image_2 保留兼容名称,在这个模板中接编码器 image_1。单图模式无需 AnyAngle 权重;Qwen 的生成画幅由编码器收到的第一张图决定。
机位收藏与性能 · 1.3.0
「收藏当前机位」支持在编辑场景时采纳当前视角;点击缩略图切回拍摄相机,恢复方位、俯仰、缩放、平移和尺寸。收藏作为草稿,点击「应用到节点」后保存,取消工作台则放弃本次修改。右侧可关闭「允许鼠标调整俯仰」,仅水平旋转;俯仰滑条仍可设置。
高斯工作台改为按需重绘,静止时停止持续刷新,排序完成后更新画面。卡顿时在「工作台性能」选择「流畅」,关闭「自动更新引导预览」,按需点击「刷新引导图预览」。预览质量只限制显示像素,导出仍按设置尺寸执行。首次模型加载、三维重建和高斯排序可能短时占用 CPU;若静止时仍持续很高,请提供浏览器、GPU、硬件加速状态与发生阶段。本次改动无需新增模型。
共享姿势库与社区姿势
- 切换到「人偶」,在「姿势库」点击「打开姿势库」。内置 12 个原创动作和 3 个双人编排。
- 可导入 AnyAngle 姿势 JSON、VNCCS JSON、完整姿势目录或 ZIP。检查列表可逐项选择,取消导入不写入库。文件夹内 JSON 与同名 PNG/WebP 自动配对;源仓库 ZIP 只读取
pose_library/数据。 - 展开「添加外部姿势库」可手动读取精选及四个社区来源,默认固定版本;勾选最新版本才读取更新。读取完成后确认所选条目入库,启动工作台不会联网。
- 分类/搜索后单击卡片查看隔离预览,再点击「应用到人物」。默认只换动作,不覆盖脸参考、体型、世界站位、相机或焦距;可明确选择当前、选中或全部可编辑人物。锁定/隐藏人物跳过,失败与取消不污染草稿,应用可撤销。
- 可选择完整动作、身体、双臂、双腿或手腕/手指,也可保留原手势。默认保留站位高度;「应用后贴地」单独选择。坐姿、接触和不同体型仍可手动微调,不保证自动无穿模。
- 双人编排要求明确选择两位未锁定人物,按界面显示顺序匹配,应用会调整这两人的站位与朝向;不自动增删人物。可将所选多人保存为自定义编排;握手提供一次手部对齐,已有相关接触关系解除需明确选择。
- 收藏、改名、隐藏内置项、删除/恢复用户项、导出单项或整个姿势包都在库内完成。删除条目不移除已保存工作流中的动作。旧浏览器本地姿势有显式迁移入口,原数据保留。
- 在卡片将动作「加入姿势批量」,再打开「批量机位」,选择「姿势库已选动作 × 以下机位」;显示总任务数,例如 3 动作 × 4 角度 = 12 项。默认仍使用当前姿势。任务冻结身份与姿势,结束或取消后恢复编辑草稿,已入队任务不取消。
已核对来源(固定版本的实际动作数,不把库索引 JSON 当动作):
| 来源 | 动作数 | 数据位置 |
| --- | ---: | --- |
| Arekejoker 精选 | 55 | pose_library/local_user_poses |
| Totemistyk 通用 | 50 | 来源库 poses |
| Totemistyk 芭蕾 | 58 | 来源库 poses |
| MIUProject 主库 | 16 | 来源库 poses |
| MIUProject 扩充 | 12 | 来源库 poses |
四个外部社区库共 136 个动作,另有 55 个精选,共 191 个来源条目。来源可能含相同动作或不同版本,按来源保留出处;用户实际可用数量以导入检查与本地列表为准,不将历史 README 的组合数字当固定承诺。第三方动作许可与原创代码许可分开,节点分发包不包含这 191 份第三方数据;手动读取或本地导入后在用户机器保存。来源版本、哈希与许可说明可在详情查看。Ballet 声明 MIT,其他未声明或待核实项保留原状态,不替用户授予再分发权。姿势数据不要求任何额外 LoRA 或提示词配方。
共享库保存在 ComfyUI/input/anyangle_studio/pose_library;移动整个 anyangle_studio 或导出姿势包可备份。同一服务的多个窗口通过版本检查避免静默覆盖;提示冲突时点击「刷新本地列表」再操作。不同 ComfyUI 的独立 input 目录不自动同步,未应用草稿也不自动同步。
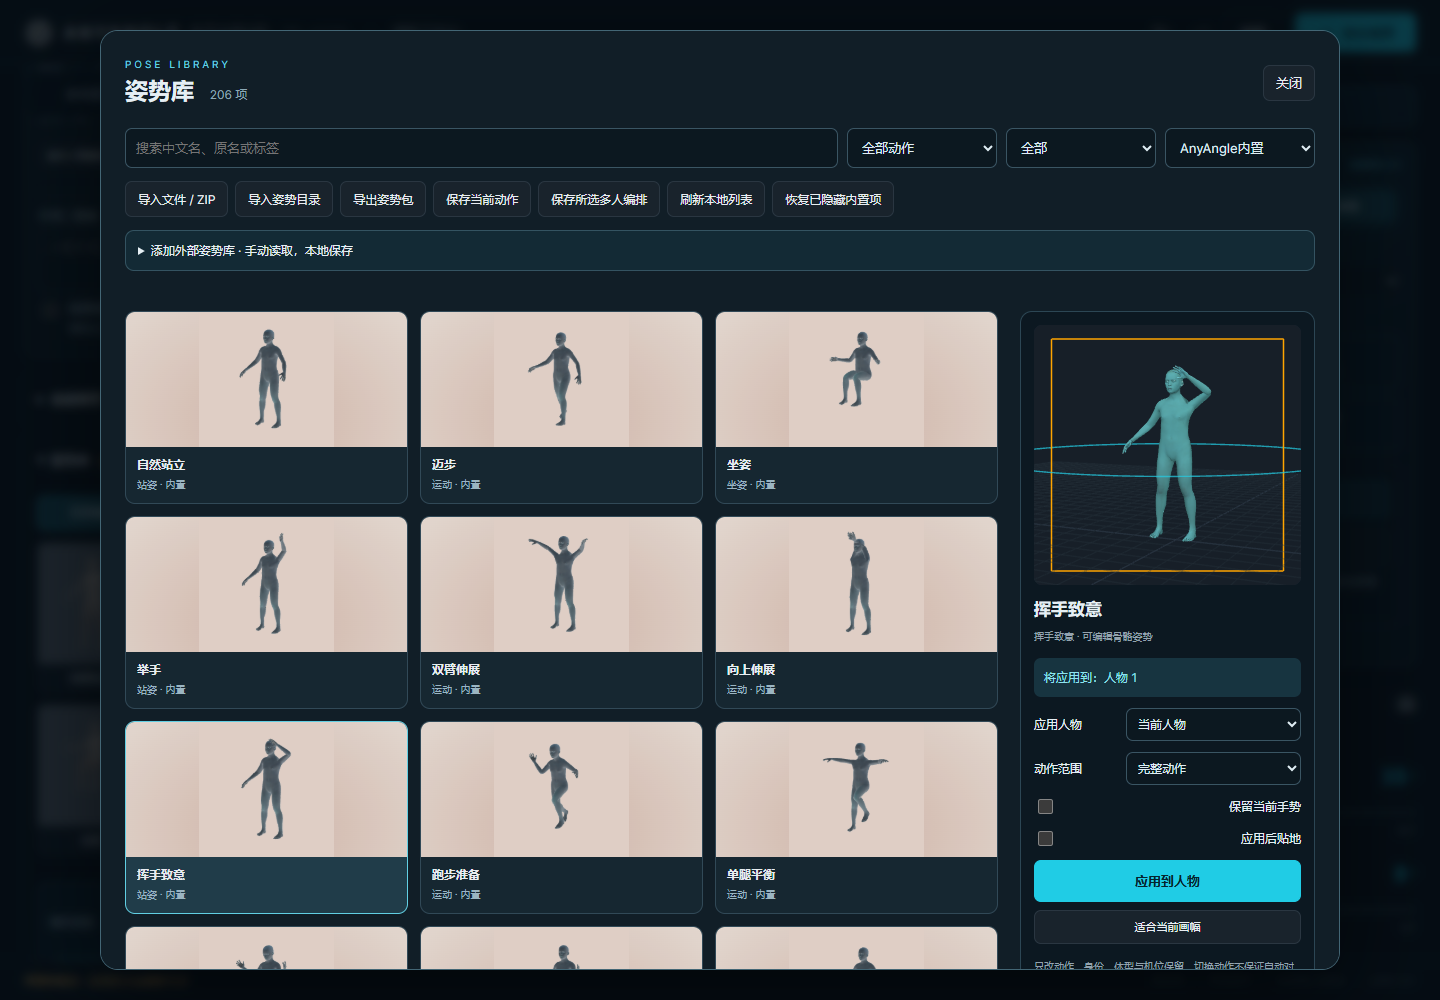
姿势库实测记录:206 项渲染、四类真实节点输出、批量恢复与性能。
2026-10-20 稳定性修复:内置姿势整包恢复、局部骨骼位移、真实贴地与批量贴地、混合编排预检查、连续保存、过期响应与预览重开。修复与回归记录。
批量机位与角度预设
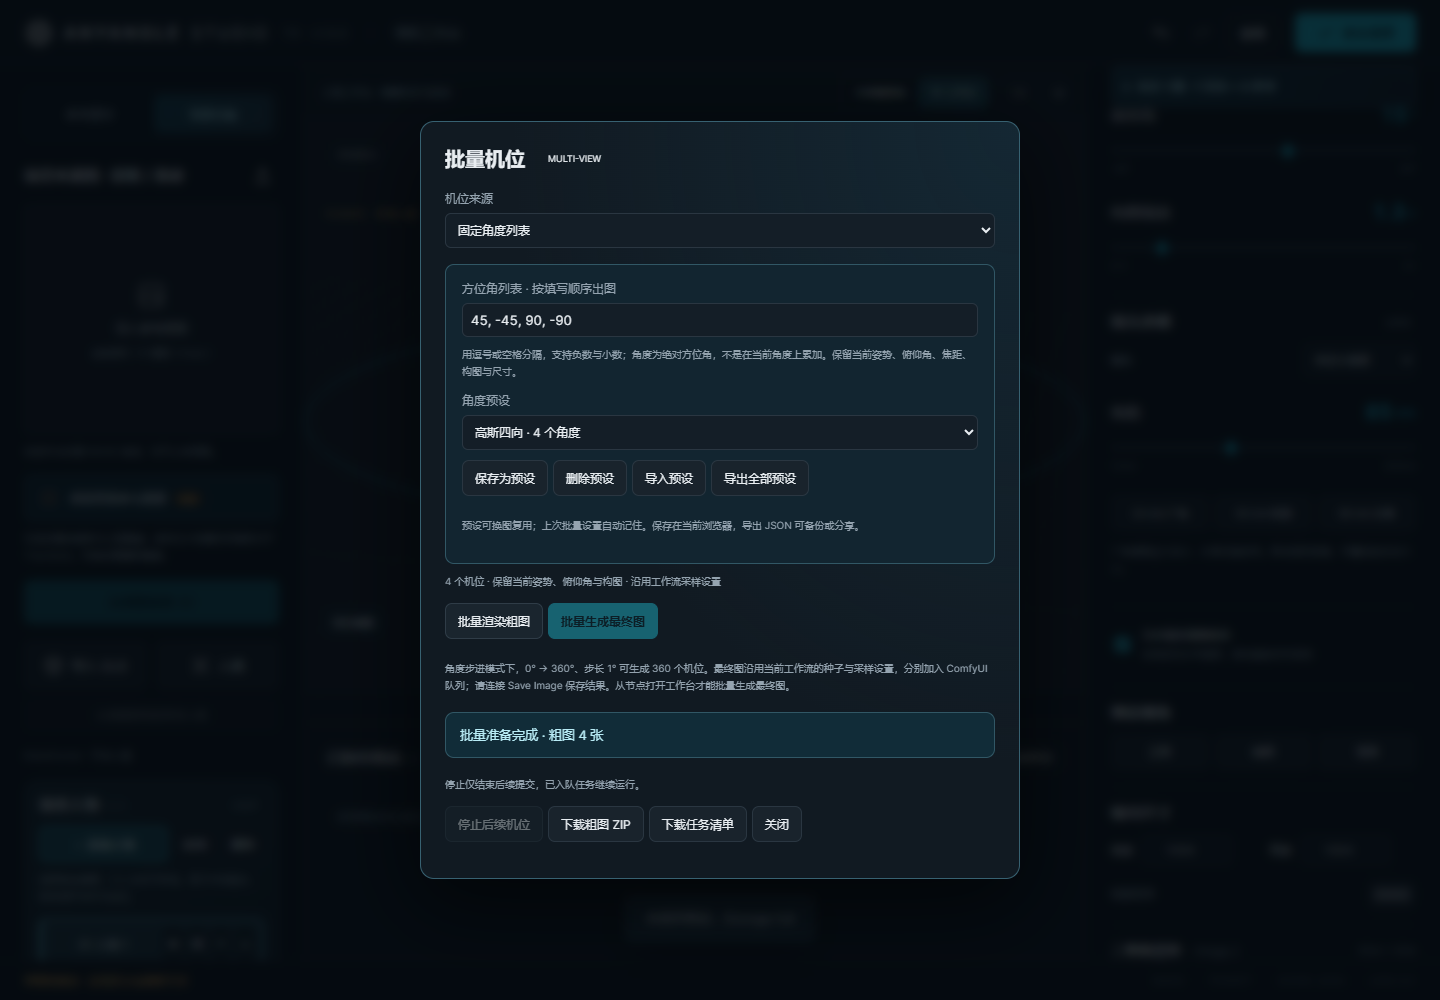
在三维工作台下方点击 批量机位,默认「固定角度列表」填入 45, -45, 90, -90,按顺序生成四个机位;可填写任意有限角度,支持负数、小数和中文逗号。这些是绝对方位角,原图高斯重建的 0° 为预测的原图机位。列表与角度步进均保持当前人物姿势、俯仰角、焦距、构图和尺寸,批量后恢复原机位。
点击 保存为预设 为角度列表命名,可换图复用;选择同名保存会更新该预设。支持 删除预设、导入预设、导出全部预设,导入追加,同名自动编号,不覆盖已有预设。上次批量设置自动记住,预设与设置保存在当前浏览器及访问地址下,换电脑或访问地址请用 JSON 导入导出。预设只保存角度列表;要连同俯仰角、焦距、构图和尺寸保存,请使用「已收藏机位」。
也可选择「角度步进」,例如 0° → 330° / 30° 生成 12 个机位;0° → 360° / 1° 生成 360 个机位,自动去掉重复的 360° 端点。「已收藏机位」使用各机位的相机、拍摄中心与尺寸。
- **批量渲染粗图:**逐机位保存独立引导图,可下载 PNG ZIP 和任务清单,无需运行 Qwen。
- **批量生成最终图:**从节点打开工作台后可用。按批量开始时的工作流、种子和采样设置逐张提交 ComfyUI 队列;请连接 Save Image,结果保存到
ComfyUI/output/。每张 PNG 的工作流记录对应机位,不会覆盖当前编辑中的节点快照。 - **停止后续机位:**已入队任务继续运行;已保存的粗图与任务清单仍可下载。界面显示的是提交进度,最终生成进度在 ComfyUI 队列查看。
支持三维粗图、三维人偶 POSE 和三维机位 Canny,不需新增模型。原图提取或导入的二维 POSE / Depth / Canny 保持原机位,不能通过角度步进生成新视角。
快速开始
- 按下方说明安装节点与所需模型,重启 ComfyUI,导入 基础工作流。
- 把原图同时接入 Studio 的
reference_image和编码器的image_1。Studio 的guide_image_2接编码器image_2,prompt接prompt,anyangle_lora_strength接“AnyAngle 可选 LoRA”的strength_model。结构图可接structure_image。 - 在 Comfyui-Qwen-Image-2.1-MultiAngle-T8 节点中打开 AnyAngle Studio,等待原图重建;拖动选角,检查右侧粗图,点击 应用到节点,再运行工作流。
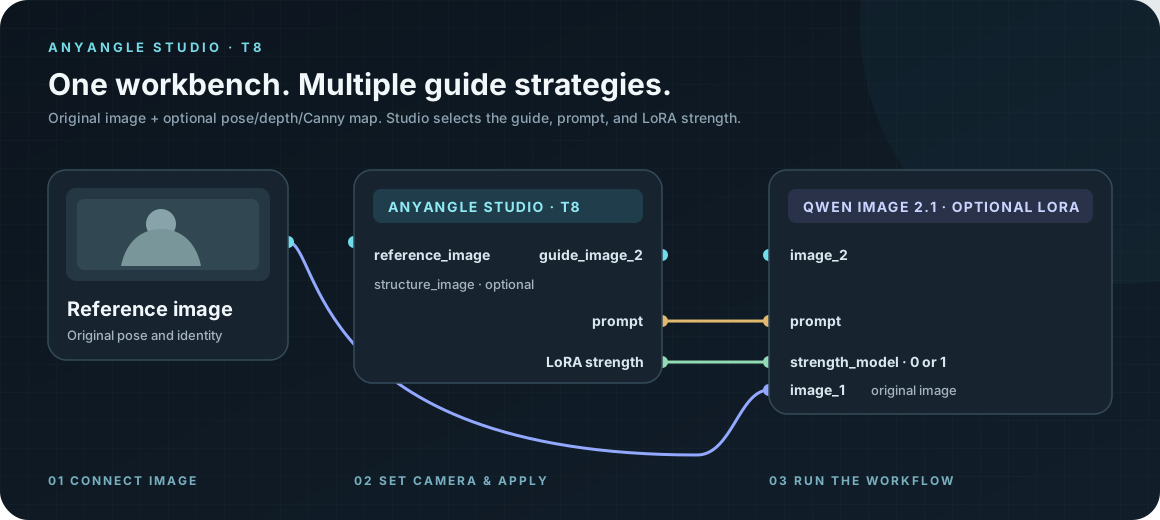
Load Image 连线会自动读取;连接其他上游图像节点时,点击“读取上游图像”。批量输入使用第一张。原图重建模式的 0° 是模型预测的原图机位。网格、控制器和取景线不会进入粗图。
基础工作流的起始参数:AnyAngle 模式 LoRA 1 · CFG 3 · 20 步 · euler / simple。默认提示词为:
Change the camera angle from <image2> to <image1>.
进阶工作流包含优化链、提示词拼接和三图拼接,采样设置为 LoRA 1 · CFG 1 · 40 步。它还依赖另外安装的 QwenImage21SpectrumT8、QwenImage21SageAttentionT8、QwenImage21BlockCacheT8、KJNodes、Easy Use 和 Comfyroll;缺少这些节点时请使用基础版。模板不含特定电脑的原图和快照,使用前选择原图并重新应用机位。
安装
**1.2.1 修复:**姿势预设缩略图按完整人物范围取景;编辑人偶后,POSE 输出不再沿用之前提取的原图骨架。旧版(1.0.1 及更早)还存在高 DPI 下预览放大、偏移至右上角的错误,已在 1.0.2 修复。黄框内是实际输出范围;人物超出黄框时先点击「适合画幅」。
更新时在节点目录运行 git pull,重启 ComfyUI,关闭旧工作台并按 Ctrl+F5 刷新。重新打开后,标题应显示 T8 · v1.7.0;重新点击「应用到节点」,替换工作流中已保存的旧粗图和发送清单。
**局域网 HTTP 兼容:**通过 http://局域网IP:端口 打开时,浏览器可能没有 crypto.randomUUID()。Studio 的素材、人物、机位、姿势和请求编号统一使用兼容方法,在这种情况下通过 crypto.getRandomValues() 生成 UUID。更新前端文件后关闭旧工作台,按 Ctrl+F5 刷新,再重新打开。
局域网访问沿用 ComfyUI 服务的访问策略,插件不提供独立账号认证;如需向不可信网络开放,请在整个 ComfyUI 服务入口配置认证。
在 ComfyUI Manager 中搜索 Comfyui-Qwen-Image-2.1-MultiAngle-T8,选择正式版本安装;Registry 节点 ID 为 qwen-image-21-multiangle-t8。也可使用下方 Git 安装。内置人偶、前端资源与示例工作流随节点分发,模型权重按所用功能另行准备。
Registry 上传成功不等于安全审核通过;查看实时版本状态。管理器中未显示正式版本时,请先使用下方 Git 安装。
需要包含 Qwen Image 2.1、TripoSplat、BiRefNet、DINOv3 原生节点的 ComfyUI;已验证版本为 0.36.0。浏览器需开启 WebGL 硬件加速。在 ComfyUI 目录运行:
cd custom_nodes
git clone https://github.com/T8mars/Comfyui-Qwen-Image-2.1-MultiAngle-T8.git ComfyUI-AnyAngle-Studio-T8
cd ComfyUI-AnyAngle-Studio-T8
python -m pip install -r requirements.txt
python install_assets.py --download-lora
python install_reconstruction.py
节点标题显示完整的 GitHub 仓库名。节点上方的黑色来源标签由 ComfyUI 根据安装目录生成;若直接用含 2.1 的仓库名作文件夹名,当前前端会在小数点处截断为 Comfyui-Qwen-Image-2。使用上面的无点目录名;旧安装可将节点文件夹重命名为 ComfyUI-AnyAngle-Studio-T8,重启 ComfyUI 后来源标签将显示 AnyAngle-Studio-T8。节点类型与工作流连线不变。
仓库已包含 MakeHuman 人偶资源及贴图。install_assets.py --download-lora 会校验资源并下载 AnyAngle LoRA;只用底模时可运行 python install_assets.py,无需下载 LoRA。install_reconstruction.py 下载约 3.78 GB 的重建权重;只用内置人偶或外部结构图时可跳过。DWPose 的两份 ONNX 权重在首次点击“从原图提取姿势”时下载到节点 .local/dwpose/(约 351 MB);若已安装 comfyui_controlnet_aux 及相同权重,会直接复用。Depth Anything 3 Small 在首次点击“从原图估计深度”时下载约 137 MB,可复用已安装在 models/geometry_estimation/ 的相同模型。请使用 ComfyUI 的 Python 环境;整合包用户将 python 换成内置 Python 路径。
按功能准备模型
下表路径相对于 ComfyUI/,<节点目录> 表示实际安装的节点文件夹。
| 功能 | 文件与位置 | 来源 |
|---|---|---|
| AnyAngle 换机位(可选) | models/loras/QI2.1_AnyAngle.safetensors | 原模型 |
| POSE 原图提取 | yolox_l.onnx、dw-ll_ucoco_384.onnx,首次下载至 <节点目录>/.local/dwpose/ | DWPose ONNX 权重 |
| Depth 原图提取 | depth_anything_3_small.safetensors,推荐放入 models/geometry_estimation/ | ComfyUI 适配权重 · DA3 原项目 |
| Canny 轮廓 / 手动人偶 | 无需新增模型权重;Canny 在浏览器计算,人偶资源已包含 | 轮廓实现 · 人偶来源与许可 |
| Qwen Image 2.1 主模型 / Qwen3-VL 8B / VAE | 自行准备,分别放入 models/diffusion_models、models/text_encoders、models/vae | 使用与工作流兼容的底模权重 |
DWPose 优先复用 custom_nodes/comfyui_controlnet_aux/ckpts/yzd-v/DWPose/ 中的上述两个文件;否则使用节点自身缓存。DA3 优先读取 models/geometry_estimation/;若未放置权重,首次点击会下载到 <节点目录>/.local/da3/geometry_estimation/depth_anything_3_small.safetensors。内置深度提取使用 Small;其他 DA3 变体可在外部节点生成后接入 structure_image。
原图三维重建还需下列 5 个文件,均来自 TripoSplat 官方权重包,python install_reconstruction.py 会下载到对应位置:
| 文件 | ComfyUI 目录 |
|---|---|
| triposplat_fp16.safetensors | models/diffusion_models/ |
| birefnet.safetensors | models/background_removal/ |
| dino_v3_vit_h.safetensors | models/clip_vision/ |
| flux2-vae.safetensors | models/vae/ |
| triposplat_vae_decoder_fp16.safetensors | models/vae/ |
示例工作流中的模型名需替换为本机已有的兼容权重。AnyAngle 和 TripoSplat 权重由安装命令下载;DWPose 与 Depth Anything 3 仅在点击对应功能时下载。姿势与深度推理、重建和渲染在本地完成。
**重建模型选择(1.1.0):**支持上述类别的子目录及 ComfyUI 已注册的额外模型路径。标准文件名会自动识别;若文件已改名或存在多个同名副本,在工作台左侧展开「重建模型」,为 5 个角色选择兼容权重并「保存选择」,再点击「从原图重建 3D」。选择保存在当前浏览器;更换模型不会复用旧模型的重建缓存。更新后需重启 ComfyUI,并按 Ctrl+F5 刷新。
若旧版安装提示 MakeHuman asset: HTTP 404,在节点目录执行 git pull,确认 web/vendor/assets/pose_studio_makehuman.v2.bin 与 web/vendor/textures/skin.png 存在,重启 ComfyUI 并强制刷新浏览器。文件缺失时可点击错误窗口的「修复人偶资源」,或运行 python install_assets.py 补齐。
保存、迁移与限制
- 场景、粗图和资产保存在
ComfyUI/input/anyangle_studio/。迁移工作流时需一同复制相关资产;API 工作流 需填入已应用的快照。 - 本机缺少工作流中的快照时,工作台会恢复为空白场景,仍可读取原图、重建或导入主体。重新应用后再运行工作流;权限或服务器错误会单独显示。
- GLB 需内嵌纹理;不支持 Draco、Meshopt、KTX2 压缩。GLB 正面校准只用于导入的 GLB,原图重建模式请使用相机角度与构图控制。
- 单图重建无法精确恢复遮挡、画外身体或完整背景。粗图尺寸与下游生成分辨率分别设置。
- 已在 RTX 5090 Laptop 24 GB 上验证;其他硬件需按本机模型及分辨率调整。
网络访问
「修复人偶资源」仅在点击后从本仓库固定提交下载缺失或损坏的人偶 / 贴图,并进行 SHA-256 校验;资源完整时不访问网络。
节点接口使用 ComfyUI 服务器的访问边界,没有独立登录功能。本机使用 ComfyUI 默认的 --listen 127.0.0.1;局域网或云端使用需通过受信网络、VPN 或带身份验证的反向代理访问,并保护整个 ComfyUI 服务(包含 /anyangle-studio/*)。请勿直接将未经身份验证的端口暴露到公网;仅限制客户端 IP 为回环地址不能替代登录验证。
致谢与许可
感谢 AnyAngle、TripoSplat、Fisher Pose、VNCCS 与 GaussianSplats3D。本项目为独立集成,并非原模型官方插件。
项目代码采用 MIT 许可;第三方代码、资产与模型遵循各自许可,详见 来源说明。
T8 链接
B站 · YouTube · Hugging Face
API 服务 · 免费画廊 · 在线 AI 应用 · ComfyUI 整合包